Переход к интеллектуальным станкам
Время выхода:
2021-08-02
С развитием современных информационных технологий, особенно технологий нового поколения искусственного интеллекта, технологии интеллектуальных станков получили новые возможности для развития. В данной статье на основе трех парадигм интеллектуального производства, определенных Китайской инженерной академией, систематически изложены концепция, содержание, характеристики и архитектура интеллектуальных станков. Рассматриваются три этапа эволюции станков от ручных станков к интеллектуальным (числовое программное управление, интернет+ станки и интеллектуальные станки). Подробно анализируются принципы реализации четырех аспектов интеллектуального управления: автономное восприятие и соединение, автономное обучение и моделирование, автономная оптимизация и принятие решений, а также автономное управление и выполнение. Подчеркивается, что интеллектуальные станки формируют и накапливают знания через обучение на данных. Также предложены ключевые технологии, такие как метод анализа командной области, смешанное моделирование физических и больших данных, а также совместное управление с помощью i-кода и двойного кода. На основе вышеизложенных исследований были разработаны интеллектуальная система числового программного управления и промышленный образец интеллектуального станка. Практика применения трех технологий: оптимизация качества обработки на основе Cyber NC и двойного кода, оптимизация технологических параметров на основе моделирования больших данных и моделирование системы подачи станка с компенсацией ошибок на основе глубокого обучения, подтверждает глубокую интеграцию технологий нового поколения искусственного интеллекта и производственных технологий, что является удобным и эффективным путем эволюции станков от "интернет+ станков" к "интеллектуальным+ станкам".

1. Введение
Ключевой технологией новой волны промышленной революции является интеллектуальное производство — цифровизация, сетевизация и интеллектуализация производственной отрасли. В качестве основных направлений для промышленного интернета США, Индустрии 4.0 Германии и высококачественного развития китайской производственной отрасли, интеллектуальное производство глубоко интегрирует передовые информационные технологии (особенно технологии нового поколения искусственного интеллекта) и производственные технологии для продвижения новой волны промышленной революции.
Станки являются "материнскими машинами" производственной отрасли, и уровень их интеллектуализации имеет важное значение для реализации интеллектуального производства. Ускорение перехода станков к интеллектуальному уровню и повышение их интеллектуализации — это не только настоятельная необходимость трансформации и модернизации станочной отрасли, но и ключевой и основополагающий фактор для создания сильной производственной страны.
В конце 2017 года Китайская инженерная академия предложила три основных парадигмы интеллектуального производства: цифровое производство, цифровое сетевое производство и цифровое сетевое интеллектуальное производство — новое поколение интеллектуального производства, которое объединило идеи и указало направление для развития интеллектуального производства.
Согласно трем парадигмам интеллектуального производства и истории развития станков, эволюция станков от традиционных ручных станков к интеллектуальным станкам также может быть разделена на три этапа: цифровизация + станки (числовое управление станками, NCMT), то есть числовые станки; интернет + числовые станки (умные станки, SMT), то есть интернет-станки; новое поколение искусственного интеллекта + интернет + числовые станки, то есть интеллектуальные станки (интеллектуальные станки, IMT).
Первый этап — это числовые станки. Их основная характеристика заключается в том, что между человеком и ручным станком добавляется система числового управления, и физический труд человека выполняется системой числового управления.
Второй этап — это интернет + станки. Его основная характеристика заключается в интеграции сетевых и других информационных технологий с числовыми станками, что придает станкам способности к восприятию и соединению, а часть восприятия и часть знаний, требующих умственного труда, передаются системе числового управления.
Третий этап — это интеллектуальные станки. Их основная характеристика заключается в том, что технологии нового поколения искусственного интеллекта интегрируются в числовые станки, что придает станкам способность к обучению и накоплению знаний. Умственный труд, связанный с обучением, передается системе числового управления.
На основе анализа развития станков, в данной статье предлагается следующее содержание исследования: часть 2 подробно описывает процесс эволюции от станков к интеллектуальным станкам; часть 3 акцентирует внимание на принципах управления интеллектуальными станками (включая ключевые технологии), основных характеристиках и четырех функциональных особенностях; часть 4 конкретно излагает практику интеллектуальных систем числового управления и промышленных образцов интеллектуальных станков, а также через примеры применения интеллектуальных технологий подтверждает осуществимость и эффективность интеллектуальных станков и технологий; часть 5 подводит итоги всей статьи.
2. Эволюция от станков к интеллектуальным станкам
Ручные станки (manually operated machine tool, MOMT) являются первоначальной формой станков, представляя собой интеграцию человека и физической системы станка. Оператор управляет станком с помощью восприятия и принятия решений, используя свои руки, для выполнения обработки деталей. Процесс обработки на ручном станке полностью осуществляется человеком, который выполняет восприятие информации, анализ, принятие решений и управление операциями, что составляет типичную "человек-машина систему" (human-physical systems, HPS).
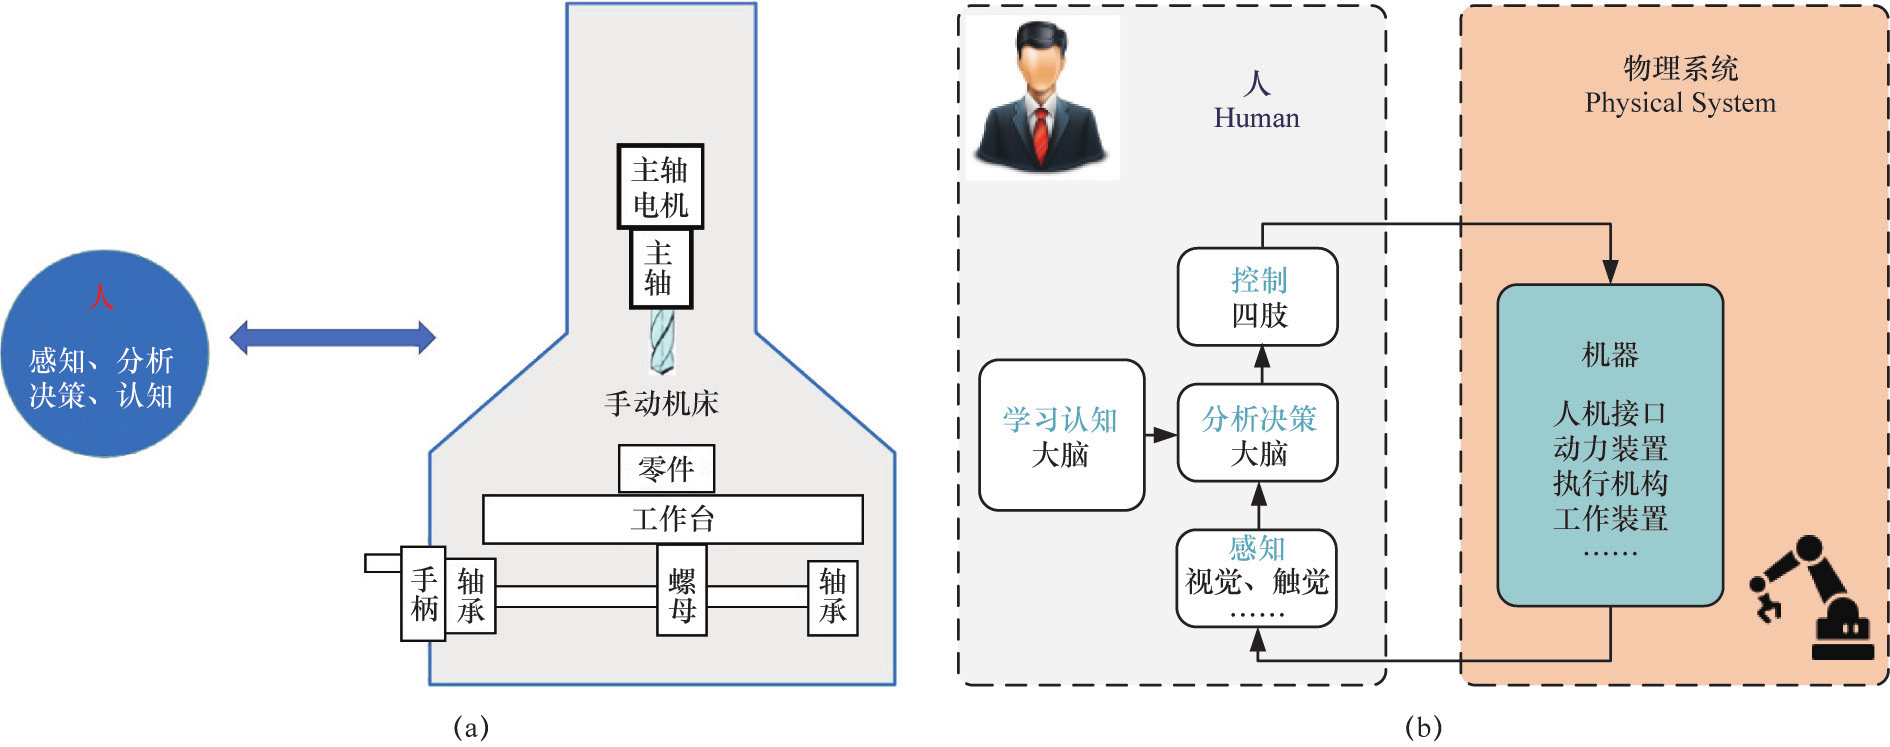
Рисунок 1. (a) Принципы управления ручным станком; (b) "Человек-машина система" (HPS), составленная из ручного станка.
Эволюция станков от ручных станков к интеллектуальным станкам может быть разделена на три этапа: числовые станки, интернет + станки и интеллектуальные станки.
2.1. Числовые станки
С развитием технологий цифрового управления ручные станки эволюционировали в числовые станки. За счет добавления системы числового управления между человеком и станком, информация для обработки вводится в систему числового управления через G-код, и система числового управления заменяет человека в управлении станком, осуществляя контроль за движением станка.
Числовые станки представляют собой "человек-информация-станок систему" (human-cyber-physical systems, HCPS), то есть между "человеком" и "станком" добавляется информационная система (киберсистема, то есть система числового управления).

Рисунок 2. (a) Принципы управления числовыми станками; (b) "Человек-информация-станок система" (HCPS) числовых станков.
По сравнению с ручными станками, основное изменение, произошедшее с числовыми станками, заключается в добавлении системы числового управления между физическими сущностями человека и станка. Система числового управления играет важную роль в процессе обработки на станке. Система числового управления заменяет физический труд человека, контролируя выполнение задач обработки.
Однако, поскольку числовые станки реализуют контроль за траекторией инструмента и детали только через G-код, им не хватает способности воспринимать, давать обратную связь и моделировать обучение по фактическому состоянию обработки станка (таким как резательная сила, инерционная сила, сила трения, вибрация, тепловая деформация и изменения окружающей среды), что приводит к тому, что фактическая траектория может отклоняться от теоретической, что влияет на точность обработки, качество поверхности и производительность. Поэтому уровень интеллектуализации традиционных числовых станков не высок.
2.2. Интернет + станки
В последние годы, с постоянным продвижением технологий "интернет+" и интеграцией интернета и числовых станков, интернет, интернет вещей и технологии интеллектуальных датчиков начали применяться в удаленном обслуживании, мониторинге состояния, диагностике неисправностей и управлении обслуживанием числовых станков, и как в стране, так и за рубежом, компании, производящие станки, провели определенные исследования и практику.
"Интернет + датчики" является типичной характеристикой интернет + станков, которая в основном решает проблемы недостаточной способности восприятия числовых станков и трудности в соединении и обмене информацией.
По сравнению с числовыми станками, интернет + станки добавляют датчики, что усиливает способность восприятия состояния обработки; применяют промышленный интернет для соединения и обмена данными, что позволяет собирать и агрегировать данные о состоянии станка; анализируют и обрабатывают собранные данные, чтобы реализовать обратную связь в реальном или нерегулярном времени в процессе обработки станка.

Рисунок 3. (a) Принципы управления интернет + станками; (b) Система цифрового сетевого производства "человек-информация-станок".
Интернет + станки обладают определенным уровнем интеллектуализации, что в основном проявляется в следующем:
(1) Технологии сетевой интеграции и числовые станки продолжают сливаться. В 2006 году Американская ассоциация технологий машиностроения (AMT) предложила протокол MT-Connect для взаимосвязи станкового оборудования. В 2018 году Ассоциация производителей станков Германии (VDW) на основе информационной модели коммуникационного стандарта OPC Unified Architecture (UA) разработала немецкую версию протокола взаимосвязи числовых станков Umati. Компания Huazhong CNC совместно с отечественными производителями систем числового управления предложила протокол взаимосвязи числовых станков NC-Link, который реализует передачу технологических параметров, состояния оборудования, бизнес-процессов, межмедийной информации и информационных потоков производственного процесса.
(2) Система производства начинает развиваться в сторону платформенности. Зарубежные компании последовательно представляют технологии обработки больших данных. Компания GE представила промышленную интернет-платформу Predix, ориентированную на производственный сектор, а Siemens выпустила открытую промышленную облачную платформу Mindsphere; Huazhong CNC первой представила облачную сервисную платформу для систем ЧПУ, предлагая стандартизированные методы разработки и интеграции технологических модулей для вторичной разработки систем ЧПУ. В настоящее время эти платформы в основном находятся на уровне технологий промышленного интернета, больших данных и облачных вычислений, и с развитием технологий интеллектуализации они демонстрируют потенциал и тенденцию к применению на интеллектуальных станках.
(3) Первые проявления интеллектуальных функций. За границей, в 2006 году, японская компания Mazak представила ЧПУ-станок с четырьмя интеллектуальными функциями, включая активное управление вибрацией, интеллектуальный тепловой барьер, интеллектуальный защитный барьер и голосовые подсказки. Компания DMG MORI выпустила приложение CELOS для расширения открытой среды. Компания FANUC разработала технологии управления интеллектуальными станками, такие как интеллектуальное адаптивное управление, интеллектуальная нагрузка, интеллектуальное ускорение и замедление шпинделя, интеллектуальное тепловое управление и т.д. ЧПУ-система TNC640 компании Heidenhain обладает интеллектуальными функциями, такими как высокоскоростное контурное фрезерование, динамический мониторинг и динамическая высокая точность. Внутренняя система ЧПУ HNC-8 компании Huazhong CNC интегрировала интеллектуальные функции, такие как оптимизация технологических параметров, компенсация ошибок, мониторинг обрыва инструмента и обеспечение здоровья станка.
Несмотря на то, что "Интернет + станки" развивался более десяти лет и достиг определенных результатов в исследованиях и практике, на данный момент реализованы лишь некоторые простые функции восприятия, анализа, обратной связи и управления, и это далеко от уровня замены человеческого умственного труда. Из-за чрезмерной зависимости от человеческих экспертов для теоретического моделирования и анализа данных станки не обладают истинным интеллектом, что приводит к медленному и трудному накоплению знаний, а также недостаточной адаптивности и эффективности технологий. Основная причина заключается в том, что способность станков к самостоятельному обучению и генерации знаний еще не достигла существенного прорыва.
2.3. Интеллектуальные станки
С начала нового века новые информационные технологии, такие как мобильный интернет, большие данные, облачные вычисления и интернет вещей, стремительно развиваются и формируют массовый прорыв. Эти технологические достижения сосредоточены на стратегическом прорыве новой генерации технологий искусственного интеллекта, основная характеристика которых заключается в способности к генерации, накоплению и применению знаний.
Новая генерация технологий искусственного интеллекта, глубоко интегрированная с передовыми производственными технологиями, становится основным движущим фактором нового промышленного революционного цикла и предоставляет значительные возможности для развития станков в сторону интеллектуальных станков, достигая истинной интеллектуализации.
Интеллектуальный станок — это станок, который на основе новых информационных технологий использует глубоко интегрированные технологии новой генерации искусственного интеллекта и передовых производственных технологий. Он использует автономное восприятие и соединение для получения информации о станке, обработке, условиях работы и окружающей среде, генерирует знания через автономное обучение и моделирование, и может применять эти знания для автономной оптимизации и принятия решений, осуществляя автономное управление и выполнение, достигая многократной оптимизации процессов обработки и производства по качеству, эффективности, безопасности, надежности и низкому потреблению.

Рисунок 4. Определение интеллектуального станка.
Используя технологии новой генерации искусственного интеллекта, станки получают способность к обучению, накоплению и применению знаний, что приводит к коренной смене отношений между человеком и станком, осуществляя переход от "давать рыбу" к "давать удочку".
3. Интеллектуальные станки на основе новой генерации искусственного интеллекта
3.1. Принципы управления интеллектуальными станками
Согласно определению интеллектуального станка в разделе 2.3, в данной статье предлагаются принципы и схемы реализации автономного восприятия и соединения, автономного обучения и моделирования, автономной оптимизации и принятия решений, а также автономного управления и выполнения, как показано на рисунке 5.

Рисунок 5. Принципы управления интеллектуальным станком.
3.1.1. Автономное восприятие и соединение
ЧПУ-система состоит из ЧПУ-устройства, сервоприводов, сервомоторов и других компонентов и является основным контроллером, который автоматически выполняет задачи обработки, такие как резка. В процессе работы ЧПУ-станка внутри системы ЧПУ генерируется большое количество исходных электрических данных, состоящих из управляющих сигналов и обратной связи. Эти внутренние электрические данные являются реальным, количественным и точным описанием рабочих задач (или условий работы) и состояния работы станка. Таким образом, система ЧПУ является как исполнительным устройством в физическом пространстве, так и сенсором в информационном пространстве.
Внутренние электрические данные системы ЧПУ являются основным источником данных для восприятия, включая данные в реальном времени о внутреннем электрическом контроле станка, такие как данные интерполяции G-кода для обработки деталей (интерполяционная позиция, ошибка следования позиции, скорость подачи и т.д.), а также внутренние электрические данные обратной связи от сервоприводов и моторов (мощность шпинделя, ток шпинделя, ток подачи и т.д.), как показано на рисунке 5. Автономное восприятие ЧПУ-станка осуществляется путем автоматического сбора внутренних электрических данных ЧПУ и данных, собранных с внешних датчиков (таких как температура, вибрация и визуальные данные), а также данных технологического процесса, извлеченных из G-кода (таких как ширина реза, глубина реза, скорость удаления материала и т.д.).
Автономное восприятие интеллектуального станка может быть установлено с помощью "осциллографа в области команд" и "методов анализа в области команд" для установления взаимосвязи между данными условий работы и состояния. Используя методы сбора больших данных в "области команд", собираются данные процесса обработки, а через NC-Link осуществляется взаимосвязь станков и сбор больших данных, формируя большие данные о жизненном цикле станка.
3.1.2. Автономное обучение и моделирование
Основная цель автономного обучения и моделирования заключается в генерации знаний через обучение. Знания о ЧПУ-обработке — это закономерности, которые станок вводит и на которые реагирует в процессе обработки. Модель и параметры внутри модели являются носителями знаний, а генерация знаний — это процесс создания модели и определения параметров в модели. На основе данных, полученных через автономное восприятие и соединение, используются алгоритмы новой генерации искусственного интеллекта, интегрированные в платформу больших данных, для генерации знаний через обучение.
В процессе автономного обучения и моделирования существует три метода генерации знаний: теоретическое моделирование причинно-следственных связей ввода/реакции станка на основе физической модели; моделирование больших данных, ориентированное на взаимосвязи рабочих задач и состояния работы станка; смешанное моделирование, основанное на сочетании больших данных о станке и теоретического моделирования.
Автономное обучение и моделирование могут создать модели, включающие пространственную структуру станка, кинематическую модель станка, модель геометрических ошибок станка, модель тепловых ошибок, модель управления ЧПУ-обработкой, модель технологической системы станка, динамическую модель станка и т.д. Эти модели также могут быть совместно использованы с другими станками того же типа. Модели составляют цифровой двойник станка, как показано на рисунке 5.
3.1.3. Автономная оптимизация и принятие решений
Предпосылкой принятия решений является точное прогнозирование. Когда станок получает новую задачу обработки, используется вышеупомянутая модель станка для прогнозирования реакции станка. На основе прогнозируемых результатов осуществляется многократная итеративная оптимизация по качеству, оптимизации процессов, обеспечения здоровья и управления производством, формируя оптимальное решение для обработки и генерируя интеллектуальный код i, содержащий информацию об оптимизации и принятии решений, для оптимизации обработки. Автономная оптимизация и принятие решений — это процесс использования модели для прогнозирования, затем оптимизации решений и генерации кода i.
i-код является важным средством для реализации автономной оптимизации и принятия решений в числовом программном управлении станками. В отличие от традиционного G-кода, i-код представляет собой интеллектуальный управляющий код для многокритериальной оптимизации обработки, соответствующий области команд, и является точным описанием стратегий многокритериального оптимального управления для конкретного станка, включая планирование движения, динамическую точность, технологические процессы, управление инструментами и т.д., и постоянно эволюционирует в зависимости от состояния производственных ресурсов. Подробные принципы и описание i-кода можно найти в соответствующих патентах [13].
3.1.4. Автономное управление и выполнение
С использованием технологии двойного кода, то есть синхронного выполнения G-кода (первый код), основанного на традиционном геометрическом контроле обработки с числовым программным управлением, и интеллектуального управляющего i-кода (второй код), содержащего информацию о многокритериальной оптимизации обработки, достигается двойное управление с помощью G-кода и i-кода, что позволяет интеллектуальному станку достигать качественной, эффективной, надежной, безопасной и экономичной обработки, как показано на рисунке 5.
3.2. Характеристики интеллектуального станка
По сравнению с числовыми станками и станками в формате "Интернет+", интеллектуальные станки имеют значительные отличия в аппаратном и программном обеспечении, способах взаимодействия, управляющих командах, получении знаний и т.д., что подробно представлено в таблице 1.
Таблица 1. Числовые станки, станки в формате "Интернет+" и интеллектуальные станки

3.3. Основные функции интеллектуального станка
Функции различных интеллектуальных станков могут сильно различаться, но их цели едины: высокая точность, высокая эффективность, безопасность и надежность, низкое потребление. Интеллектуальные функции станков также сосредоточены вокруг этих четырех целей и могут быть разделены на четыре основные категории: повышение качества, оптимизация процессов, обеспечение здоровья и управление производством.
(1) Повышение качества: улучшение точности обработки и качества поверхности. Повышение точности обработки является основным двигателем развития станков. Для этого интеллектуальный станок должен обладать функциями обеспечения и повышения качества обработки, которые могут включать: компенсацию геометрических ошибок в пространстве станка, компенсацию тепловых ошибок, прогнозирование и компенсацию динамических ошибок движения, высокоточное обработка криволинейных поверхностей с двойным кодом, оптимизацию параметров системы числового программного управления с приоритетом на точность/гладкость поверхности и т.д.
(2) Оптимизация процессов: повышение эффективности обработки. Оптимизация процессов в основном заключается в адаптивной настройке параметров обработки (например, оптимизация скорости подачи, оптимизация скорости шпинделя и т.д.) на основе физических свойств станка и динамических характеристик резания для достижения определенных целей, таких как приоритет качества, приоритет эффективности и защита станка. Конкретные функции могут включать: базу данных процессов с самообучением/саморазвитием, моделирование отклика системы процессов, прогнозирование интеллектуального отклика процессов, оценку и оптимизацию параметров процессов на основе нагрузки резания, автоматическое обнаружение вибраций обработки и адаптивное управление и т.д.
(3) Обеспечение здоровья: гарантирование исправности и безопасности оборудования. Обеспечение здоровья станка в основном решает проблемы прогнозирования срока службы станка и управления его состоянием, целью является достижение эффективной и надежной работы станка. Интеллектуальный станок имеет индикаторы состояния здоровья как для всего станка, так и для его компонентов, а также инструменты для разработки функций обеспечения здоровья. Конкретные функции могут включать: интеллектуальное обслуживание шпинделя/осевого привода, диагностику состояния здоровья станка и предсказательное обслуживание, статистическую оценку и прогнозирование надежности станка, обмен знаниями по ремонту и самообучение и т.д.
(4) Управление производством: повышение эффективности управления и эксплуатации. Интеллектуальные функции управления производством в основном реализуют оптимизацию процесса обработки станка и низкое потребление (времени и ресурсов) всего производственного процесса. Интеллектуальные функции управления производством станка в основном делятся на мониторинг состояния станка, интеллектуальное управление производством и управление станком. Конкретные функции могут включать: интеллектуальное определение состояния обработки (обрыв инструмента, намотка стружки), интеллектуальное обнаружение износа/повреждения инструмента, интеллектуальное управление сроком службы инструмента, интеллектуальное управление идентификацией и состоянием инструмента/зажимов и деталей, интеллектуальное управление низким углеродом вспомогательных устройств и т.д.
4. Инженерная практика интеллектуальных систем числового программного управления и интеллектуальных станков
Согласно тройной модели HCPS [14], в производственной практике числовые станки являются主体, система числового программного управления является ведущей, а человек является управляющим. Переход от ручных станков к числовым станкам и затем к интеллектуальным станкам заключается в том, что роль системы числового программного управления постоянно усиливается. Степень интеллектуализации станка в основном зависит от степени интеллектуализации его ведущего элемента - системы числового программного управления. Интеллектуальный станок должен быть оснащен соответствующей интеллектуальной системой числового программного управления (intelligent numerical controller, INC).
4.1. Интеллектуальная система числового программного управления
В данной статье разработан образец инженерной интеллектуальной системы числового программного управления - Хуачжун 9型 INC, его проект и архитектура платформы представлены на рисунке 6. В INC числовое устройство, сервоприводы, моторы и другие вспомогательные устройства составляют LocalNC, который является локальной частью числового станка и выполняет его реальное управление.

Рисунок 6. Архитектура системы INC.
Кроме того, что INC может реализовать все функции традиционной системы числового программного управления, он также должен обладать основными сенсорными способностями, необходимыми для интеллектуализации, которые позволяют осуществлять сбор и передачу данных команд, ответов и необходимых данных внешних датчиков (таких как температура, вибрация, видеосигналы и т.д.) в реальном времени в процессе управления.
INC реализует восприятие многопоточных данных, таких как сервоприводы, интеллектуальные модули, внешние датчики и т.д., через шину NCUC2.0. С помощью NC-Link осуществляется подключение к числовым станкам, промышленным роботам, AGV-колесам, интеллектуальным модулям и другим устройствам, что позволяет получать большие данные и хранить их на облачной платформе INC-Cloud.
В INC создается модель отклика физического станка, формирующая цифровой двойник, что является его основной характеристикой для реализации интеллектуальных функций. В архитектуре INC мы создаем цифровые двойники моделей Cyber MT и Cyber NC, соответствующие физическому станку и системе числового программного управления, которые могут моделировать в виртуальном пространстве принципы работы и закономерности отклика реального Physical MT и Local NC. Как сочетание Physical и Cyber, INC включает не только традиционные физические сущности NC, но и Cyber NC и Cyber MT, которые являются ключевыми для реализации интеллекта в INC.
4.2. Образец интеллектуального станка
На основе интеллектуальной системы числового программного управления INC, были разработаны три промышленных образца интеллектуальных станков, таких как S5H для прецизионной обработки, токарный станок BL5-C и фрезерный станок BM8-H, как показано на рисунке 7, которые проверяют предложенные в данной статье технологии интеллектуализации.

Рисунок 7. Образцы интеллектуальных станков на основе INC. (a) Прецизионный станок S5H; (b) Интеллектуальный токарный станок BL5-C; (c) Интеллектуальный фрезерный станок BM8-H.
Прецизионный станок S5H использует мраморный станин, имеет конструкцию портального типа, все оси подачи приводятся в движение линейными двигателями и оснащены высокоточными оптическими линейками. Используются три независимые системы контроля температуры, которые обеспечивают постоянный контроль температуры для шпинделя, станина и охлаждающей жидкости. На шпинделе и станине установлены 18 температурных датчиков, а на переднем подшипнике шпинделя и столе установлены 3 датчика вибрации. Точность позиционирования данного станка составляет < 1 μm, повторяемая точность позиционирования < 0.5 μm. Прецизионный станок S5H используется для проверки технологий оптимизации качества обработки форм на основе Cyber NC и двойного кода.
Токарный станок BL5-C имеет конструкцию с наклонной станиной, в частности на станкеXнаправление иZУстановите датчики температуры в важных местах, таких как подача оси (корпус подшипника, корпус гайки), шпиндель (подшипник), станина и т.д., для мониторинга изменений температуры станка. Установите датчики вибрации на корпусе шпинделя для проверки частоты вибрации.Xнаправление иZУстановите оптические линейки на подачу оси для реализации полной замкнутой системы управления. Точность позиционирования этого станка < 6 мкм, повторяемость позиционирования < 3 мкм, круговая форма обрабатываемой детали < 2 мкм. Токарный станок BL5-C используется для проверки технологии оптимизации параметров обработки на основе больших данных и глубокого обучения.
На фрезерном станке BM8-H установлено 9 датчиков температуры в различных местах, таких как гайки винтов подачи, корпуса подшипников и корпуса моторов, а также 4 датчика температуры в корпусе шпинделя, которые используются для мониторинга тепловых деформаций станка; на шпинделе и столе установлены по одному трехосному датчику вибрации, а на каждой подаче оси установлены высокоточные оптические линейки для реализации полной замкнутой системы управления. Точность позиционирования этого станка < 10 мкм, повторяемость позиционирования < 8 мкм. Фрезерный станок BM8-H используется для проверки технологии смешанного моделирования и компенсации ошибок системы подачи станка на основе динамики и глубокого обучения.
4.3. Основные примеры интеллектуальных приложений интеллектуальных станков
4.3.1. Оптимизация качества обработки форм на основе Cyber NC и двойного кодового управления
Этот случай реализован на высокоточной машине S5H с конфигурацией INC, на примере типичного пробного изделия формы Mercedes (рисунок 8), для проверки эффекта технологий цифровых двойников и двойного кодового управления на оптимизацию качества поверхности обработки.

Рисунок 8. Пробное изделие Mercedes.
На основе геометрических и структурных параметров высокоточной машины S5H создан цифровой двойник параметров управляющего устройства Cyber NC. Физический объект управляющего устройства и Cyber NC полностью эквивалентны на уровне интерполяции, и они полностью совпадают в интерполяционных командах, генерируемых для программ обработки поверхностей.
Перед фактической обработкой G-код для обработки форм проходит симуляцию и оптимизацию на Cyber NC. Оптимизационная цель заключается в плавности интерполяционной траектории и поперечной согласованности скорости подачи команд, проводятся итерации оптимизации, постоянно корректируя интерполяционную траекторию и команды планирования скорости, пока не будет достигнута оптимизационная цель, и на основе результатов оптимизации генерируются команды i-кода. В процессе фактической обработки G-код и i-код с оптимизационными результатами выполняются одновременно в системе ЧПУ, завершая обработку с двойным кодовым управлением.
Эффект до и после оптимизации показан на рисунке 9. Эксперименты показывают, что использование методов симуляции на основе модели двойника и двойного кодового управления может значительно улучшить поперечную согласованность скорости подачи, тем самым повышая качество обработки поверхности деталей. Наблюдения показывают, что после оптимизации характеристики обрабатываемых деталей становятся более четкими, согласованность лучше, и степень соответствия с оригинальной CAD моделью выше [рисунок 9 (b)].

Рисунок 9. Сравнение до и после оптимизации области A пробного изделия Mercedes. (a) График цветовой карты скорости подачи [15]; (b) Качество поверхности обработки.
4.3.2. Оптимизация параметров обработки токарного станка на основе обучения с использованием больших данных
Оптимизация параметров процесса в числовом управлении имеет решающее значение, так как они влияют на качество обработки деталей, эффективность, срок службы станков и инструментов и других производственных ресурсов [16,17]. В настоящее время проведено много исследований, касающихся оптимизации параметров процесса. Один из способов заключается в теоретическом моделировании резания, стабильности резания и т.д. для оптимизации параметров процесса [18]. Кроме теоретического анализа и моделирования, в последние годы также появились методы оптимизации параметров процесса на основе моделей больших данных [19,20].
Этот случай реализован на интеллектуальном токарном станке BL5-C с конфигурацией INC, используя данные процесса обработки с ЧПУ для создания модели отклика системы процесса токарного станка, проверяя целесообразность и эффективность методов обучения, накопления и применения знаний о процессе обработки на основе больших данных. Конкретный процесс следующий:
(1) Используя нейронную сеть BP в качестве модели, описывающей закономерности отклика системы процесса токарного станка, входными параметрами модели являются 5 параметров процесса, таких как глубина резания, радиус резания, объем удаления материала и т.д., а выходным параметром является мощность шпинделя, как показано на рисунке 10.

Рисунок 10. Модель нейронной сети BP, представляющая параметры процесса токарного станка BL5-C — отклик мощности шпинделя.
(2) Выбираются детали, которые часто обрабатываются на этом токарном станке, и записываются большие данные команд во время обработки. Из данных мощности шпинделя выделяются стационарные данные в качестве обучающих образцов для выходного конца нейронной сети. С помощью методов анализа команд выделяются параметры резания, соответствующие стационарным образцам, включая глубину резания, скорость подачи, объем удаления материала, скорость вращения шпинделя, радиус вращения и т.д., в качестве обучающих образцов для входного конца нейронной сети. Постоянно извлекая стационарные образцы, обучается модель нейронной сети, и по мере обработки эта модель постепенно приобретает способность предсказывать мощность шпинделя, то есть формируется модель, симулирующая мощность токарного шпинделя этого станка.
(3) Новые обрабатываемые детали (с различной формой и параметрами процесса) перед фактической обработкой сначала проходят симуляцию, итерацию и оптимизацию в этой модели. Для деталей, показанных в таблице 2, оптимизация проводится с учетом максимальной допустимой мощности шпинделя и колебаний мощности как ограничений для повышения эффективности обработки. Графики скорости подачи и мощности шпинделя до и после оптимизации показаны на рисунках 11 (a) и (b), время обработки указано в таблице 2. Результаты показывают, что при соблюдении ограничений оптимизированное время обработки сократилось на 27,8% по сравнению с оптимизацией.
Таблица 2 Результаты оптимизации

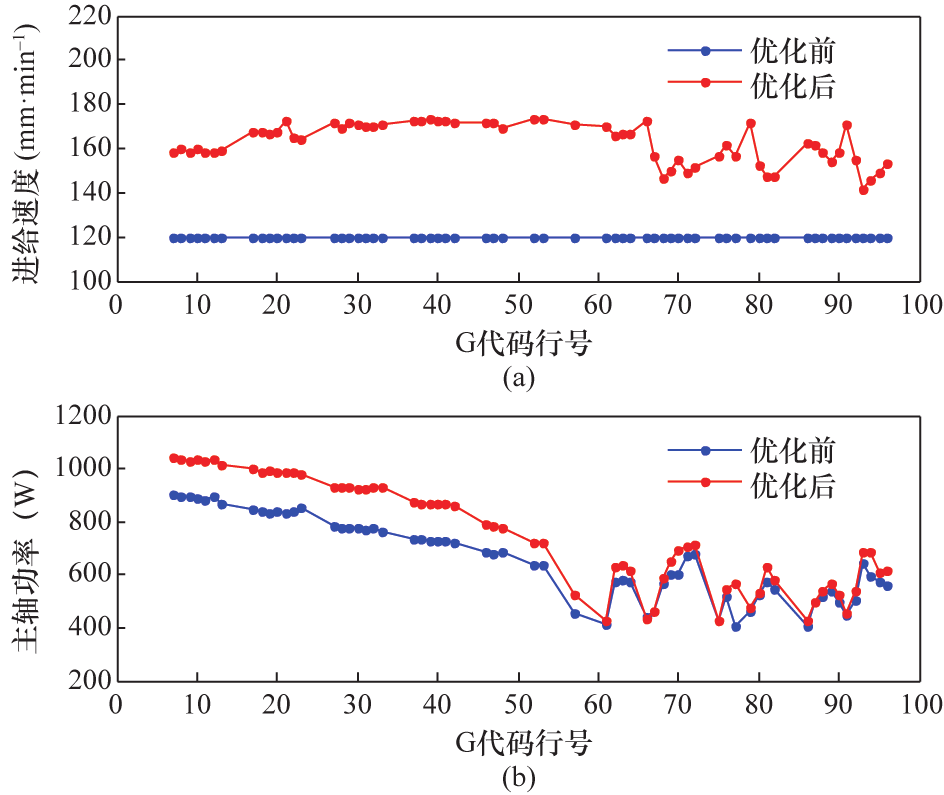
Рисунок 11. Результаты до и после оптимизации. (a) Скорость подачи; (b) Мощность шпинделя.
4.3.3. Смешанное моделирование системы подачи станка и компенсация ошибок на основе динамики и глубокого обучения
Моделирование системы подачи станка является основой для оптимизации стратегий управления, настройки параметров и предварительной компенсации контурных ошибок, что повышает динамическую производительность системы подачи [21,22]. На основе теоретического анализа Эркоркмаз и Алтинтас [23] провели математический и физический анализ системы подачи и использовали метод наименьших квадратов без смещения и модель трения для идентификации динамических параметров системы подачи и анализа характеристик трения, создав модель системы подачи, которая направляет проектирование высокоскоростной системы подачи. В отличие от теоретических методов моделирования, некоторые ученые сосредоточились на методах моделирования, основанных на данных. Хуо и Пу [24] предложили метод моделирования с использованием линейной авторегрессионной нейронной сети, создав модель системы подачи станка. Используя эту модель, можно предсказать фактическое положение отклика станка, вводя командное положение. Ли и др. [25] предложили метод моделирования, основанный на глубокой сети доверия (DBN), создав модель предсказания обратного зазора.
Этот случай реализован на интеллектуальном фрезерном станке BM8-H с конфигурацией INC, используя смешанный подход больших данных и теоретического моделирования из различных областей для создания модели системы подачи станка, исследуя методы моделирования системы подачи станка и целесообразность компенсации, реализуемой на основе результатов симуляции модели. Этапы реализации следующие:
(1) Используя интеллектуальный фрезерный станок BM8-H в качестве объекта эксперимента, создается егоXиYмодель многофункциональной теории рабочего стола оси. Эта модель включает в себя сервоприводы, сервомоторы и рабочий стол, а также его механические передающие компоненты. Модели сервоприводов и сервомоторов создаются на основе их проектных параметров. Основные параметры модели механической части показаны в таблице 3. Для точного определения этих параметров применяется анализ чувствительности для определения порядка идентификации, при этом параметры с низкой чувствительностью сначала получают значение по умолчанию, а затем идентификация параметров проводится по убыванию чувствительности. Теоретический диапазон распределения параметров и результаты идентификации показаны в таблице 3.
Таблица 3 Идентификационные параметры и их диапазоны идентификации

с радиусом 50 мм и скоростью подачи 3000 мм·мин−1круговая траектория для проверки предсказательной точности модели, результаты показаны на рисунке 12 (b), максимальная ошибка профиля составляет 10,07 мкм.

Рисунок 12. (a) Круговой профиль команды, фактический профиль, динамическое моделирование и предсказание смешанной модели; (b) Ошибка динамического моделирования кругового профиля (красный), ошибка предсказания смешанной модели (синий).
Для дальнейшего повышения предсказательной точности разработана смешанная модель, показанная на рисунке 13. Эта модель состоит из базовой модели и модели отклонения. Базовая модель — это многофункциональная теоретическая модель, полученная на первом этапе. Модель отклонения представляет собой нейронную сеть из 6 слоев. На входе находятся последовательности команд системы подачи и последовательности предсказания динамической модели, а на выходе — последовательность разностей между предсказанными и измеренными значениями.XИз данных команд и фактических данных кодировщика, полученных при выполнении различных профилей траектории рабочей оси, извлекаются образцы дляXиYмоделей отклонения осей, которые обучаются отдельно, чтобы получить их модели отклонения.
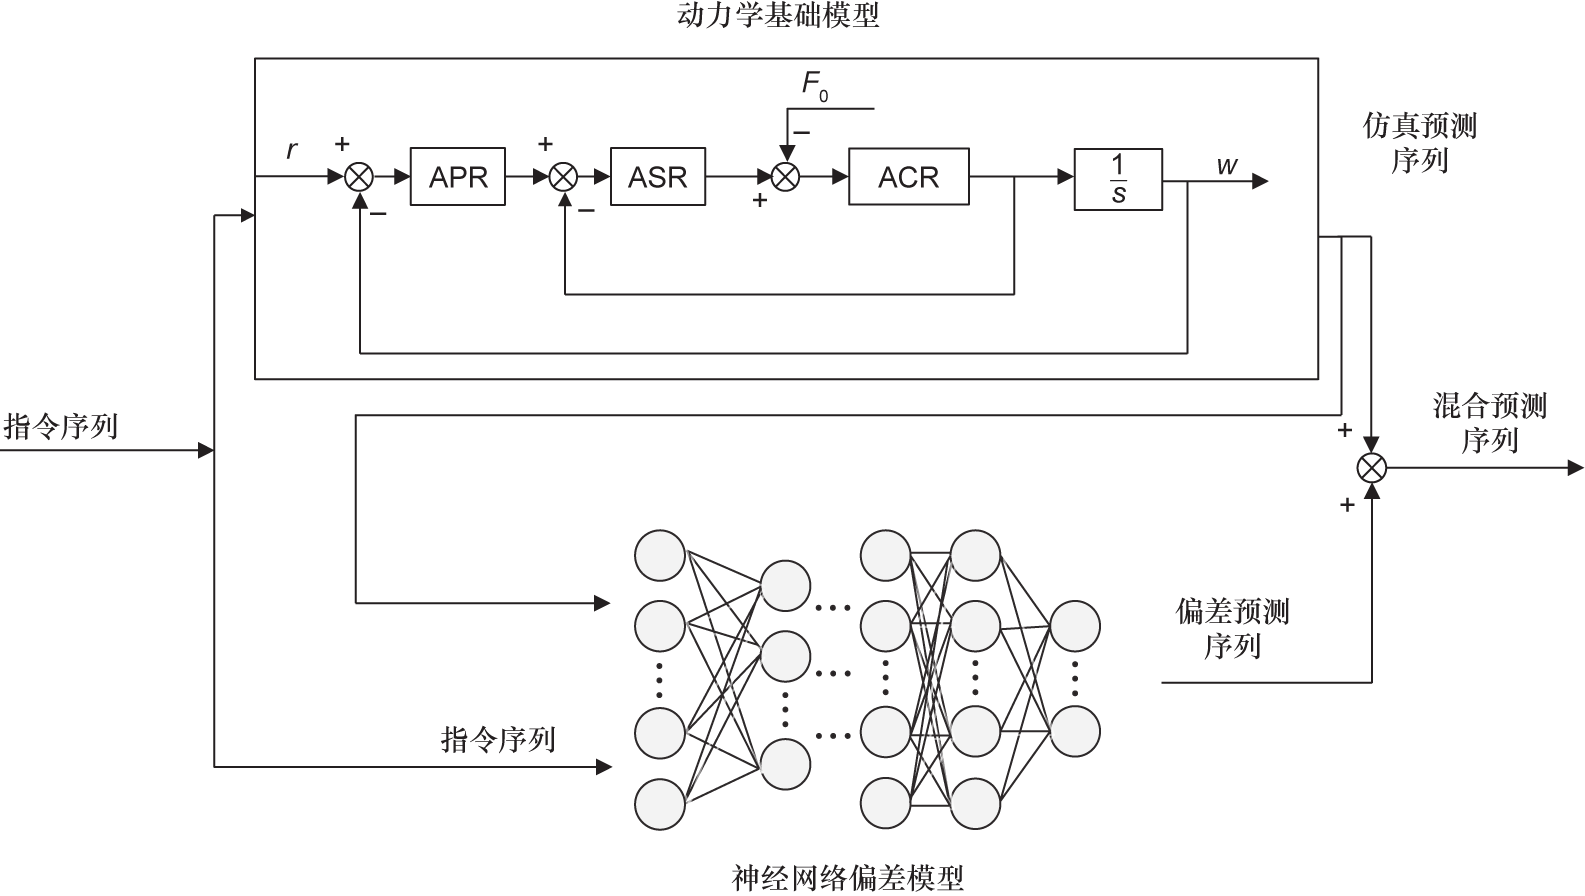
Рисунок 13. Схема смешанной модели системы подачи станка.
При этом основные модули базовой модели включают в себя APR (автоматический регулятор положения), ASR (автоматический регулятор скорости), ACR (автоматический регулятор тока), мотор и механическую передающую часть.rвходные команды системы,wфактический выход,F0входные возмущения.
Точность предсказания ошибки профиля показана на рисунке 12 (b), максимальная ошибка предсказания смешанной модели составляет 3,21 мкм. Это соответствует требованиям предсказательной точности для компенсации станков средней точности. На основе ошибки профиля предсказанной траектории осуществляется позиционная компенсация для круговой траектории, результаты показаны на рисунке 14, ошибка профиля до компенсации составляет около 12,53 мкм, а после компенсации — около 4,58 мкм (уменьшение на 63,4%). Результаты показывают, что метод смешанного моделирования, объединяющий классическое многофункциональное моделирование и типичную нейронную сеть искусственного интеллекта, может повысить точность управления движением системы подачи станка.

Рисунок 14. (a) Круговой командный профиль, фактический профиль до компенсации и фактический профиль после компенсации; (b) Ошибка кругового профиля (красный) и ошибка профиля после компенсации (синий).
5. Резюме и перспективы
В данной статье исследуется интеграция и применение новых технологий искусственного интеллекта в числовом управлении станками, анализируется тенденция развития станков от числового управления к "Интернет+" станкам и далее к "умным+" станкам. Исследуются принципы "уполномочивания", основанные на использовании больших данных и технологий искусственного интеллекта для достижения автономного восприятия и соединения, автономного обучения и моделирования, автономной оптимизации и принятия решений, а также автономного управления и выполнения, раскрывая суть интеллектуализации станков, которая заключается в том, что они могут автоматически генерировать знания, накапливать знания и применять знания для достижения целей высокого качества, эффективности, надежности, безопасности и низкого потребления. Для реализации интеллектуализации числовых управляемых станков в статье предлагаются три технологии уполномочивания: метод анализа командной области, смешанная цифровая двойная модель и двойное кодовое управление, разработан образец системы управления INC, и созданы три интеллектуальных станка. На этих трех интеллектуальных станках проведены три проверки применения, результаты показывают, что предложенные в статье три технологии уполномочивания имеют хорошую осуществимость и передовость, они могут значительно улучшить качество поверхности обработки (плавный переход в местах кривизны), повысить эффективность обработки (увеличение на 27,8%) и уменьшить ошибку профиля системы подачи (уменьшение на 63,4%).
Текущая исследовательская работа статьи является предварительным исследованием интеллектуальных станков. В будущем стоит углубить исследование в следующих областях: методы получения эффективных образцов (положительных и отрицательных) для моделирования машинного обучения из накопленных данных процесса обработки, платформенные технологии для совместного использования, совместного использования и совместного интеллекта интеллектуальных станков; а также применение технологий искусственного интеллекта, интегрированных с потребностями станочной отрасли, в производственной практике.
Благодарности
Особая благодарность академику Чжоу Цзю из Китайской академии инженерных наук за руководство данной статьей. Работа выполнена при поддержке Национального фонда естественных наук (51675204 и 51575210) и Национального проекта по крупным наукам 04 (2018ZX04035002-002).
Связанные Новости
Новый Даан

Нанкинская стрелка, каменная промышленность и торговля Лтд
Телефон:+ 86 025 84958290
Адрес: № 105, корпус 8, район 8, рынок Лингсин, район Цзяннин, Нанкин
Дружеские ссылки:Стрелка через камень Али магазин Механическая обработка Доктор